2026-10

AI技術・仕組み

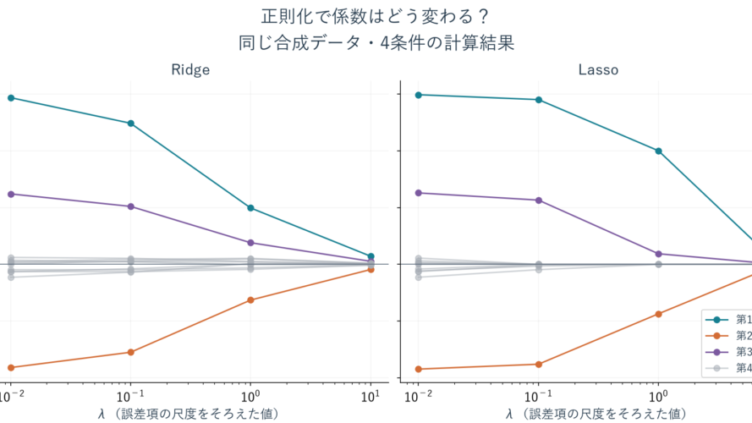
正則化とは?L1・L2の違いとRidge・Lassoの使い分け

正則化の意味とL1・L2、Ridge・Lassoの違いを計算例で解説。標準化の理由、alphaの尺度の違い、合成データ9条件の係数・予測誤差とPythonコードから、手法と強さの選び方を整理します。
カメラ

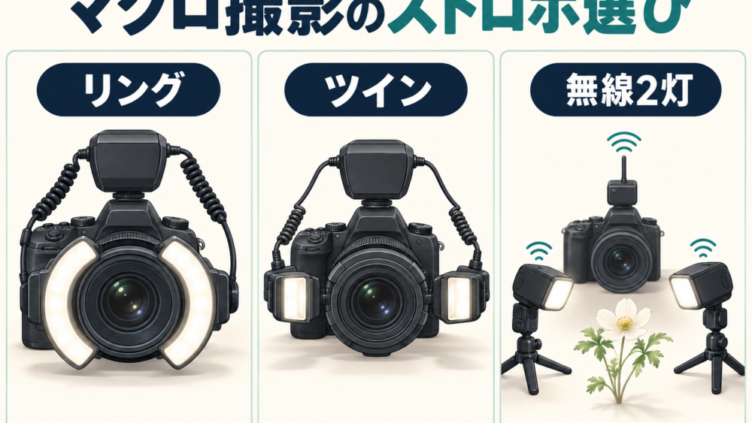
Canonのマクロストロボ比較|MR-14EX II・MT-26EX-RT・Godox MF12の選び方

CanonのマクロストロボMR-14EX II・MT-26EX-RTとGodox MF12を比較。光の調整範囲、RF100mmへの取り付け、送信機・アダプターを含む構成から選びます。
AI・テクノロジー

Mac mini用Thunderboltドック比較|TS4とTS5 Plus、USBハブで足りる?

Mac mini M4・M4 Pro向けにCalDigit TS4とTS5 Plusを比較。直結やUSBハブで足りる条件、3画面の配線、SSDとLANの帯域、電源と変換の注意からドックを選びます。
カメラ

SIGMA 18-50mm F2.8とRF-S18-150mmを比較|キットレンズから買い替えるなら?

SIGMA 18-50mm F2.8 RFとCanon RF-S18-150mm、RF-S18-45mmを比較。明るさ・望遠域・重量・手ブレ補正の違いから、室内撮影や旅行でキットレンズを買い替えるべきか判断できます。
AI技術・仕組み

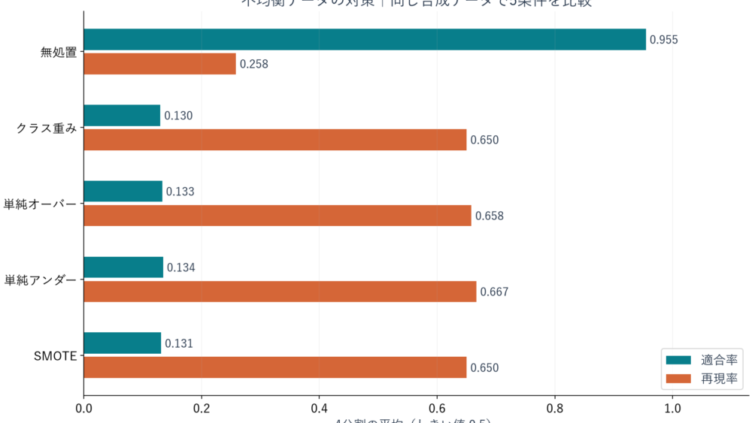
不均衡データとは?クラス重み・オーバーサンプリング・SMOTEの使い分け

不均衡データへの対策を、クラス重み・オーバーサンプリング・アンダーサンプリング・SMOTEで比較。学習時だけ調整する理由、重みと補間の計算、同じ合成データでの5条件比較とPythonコードを紹介します。
AI技術・仕組み

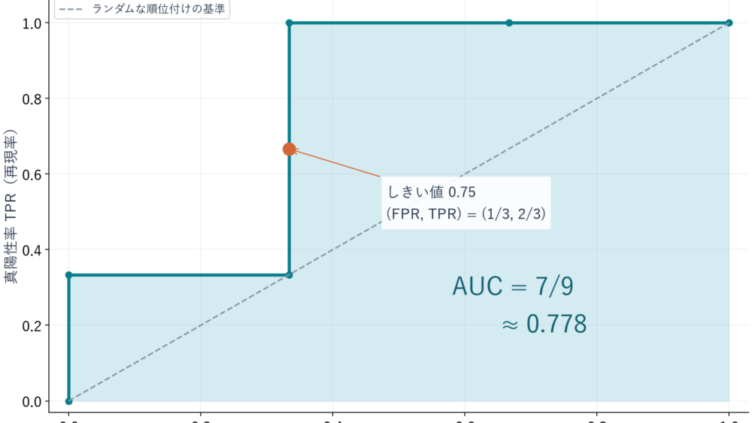
ROC曲線とAUCとは?計算例で読み方とPR曲線との違いを解説

ROC曲線とAUCの読み方を、6件の予測スコアと計算例で解説。真陽性率・偽陽性率、面積と順位の関係、PR曲線とAPの違い、不均衡データでの誤検知件数、Pythonでの確認方法まで整理します。
カメラ

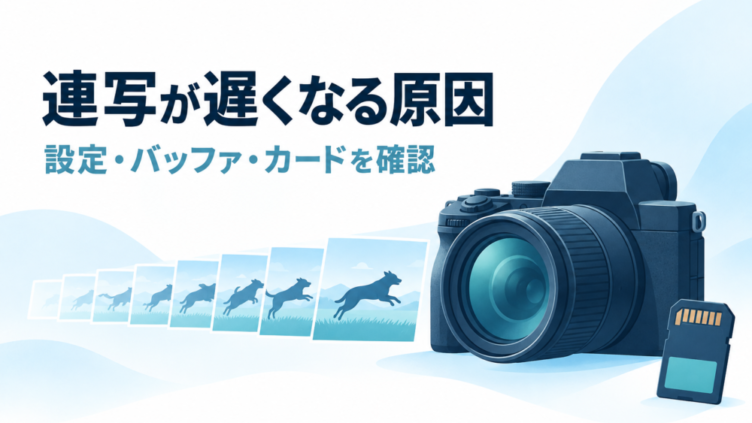
カメラの連写が遅くなる原因は?バッファ・カード・設定の確認手順

カメラの連写が最初から遅い場合と途中で遅くなる場合を分け、設定・バッファ・カードの確認順を解説。連写速度と連続撮影可能枚数の違い、記録形式の比較、買い替える前に試す手順を図と表で整理します。
カメラ

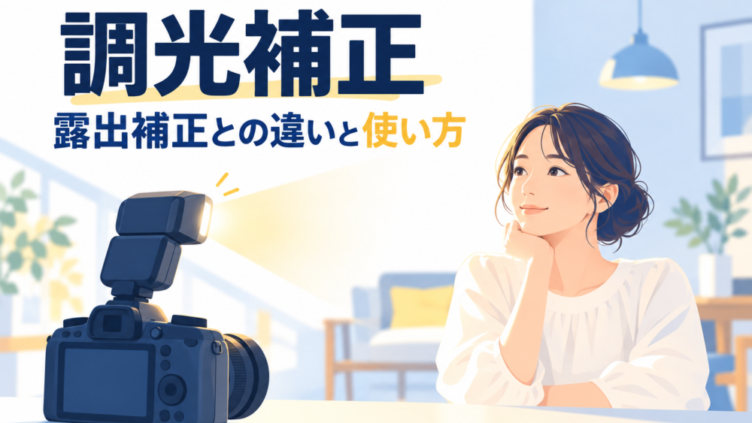
調光補正とは?露出補正との違いと、効かないときの確認方法

調光補正と露出補正の違い、TTLとマニュアル発光の使い分けを解説。人物と背景の見方、0から試す手順、補正が効かないときの距離・設定・優先関係を図と表で整理します。
AI技術・仕組み

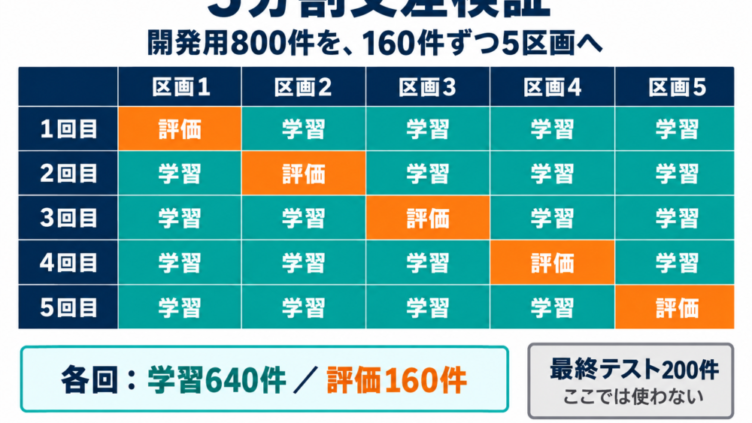
交差検証とは?k分割の仕組みと結果の読み方、モデル選択での注意点

交差検証の仕組みを、1000件から行う5分割の例で解説。ホールドアウトとの違い、平均・標準偏差の読み方、設定選択後の再学習と最終テスト、二重交差検証、分割数kによる学習回数まで整理します。
AI技術・仕組み

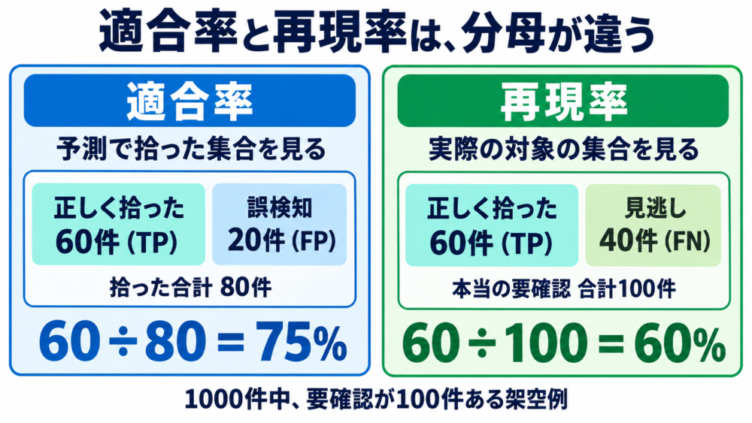
適合率・再現率・F1スコアの違いとは?混同行列の計算例で使い分ける

適合率・再現率・F1スコアの違いを、同じ1000件の混同行列から計算。正解率との違い、しきい値変更による誤検知と見逃し、F1だけで選べない理由、分母が0の場合の注意点まで解説します。
スポンサーリンク