Kas

カメラ

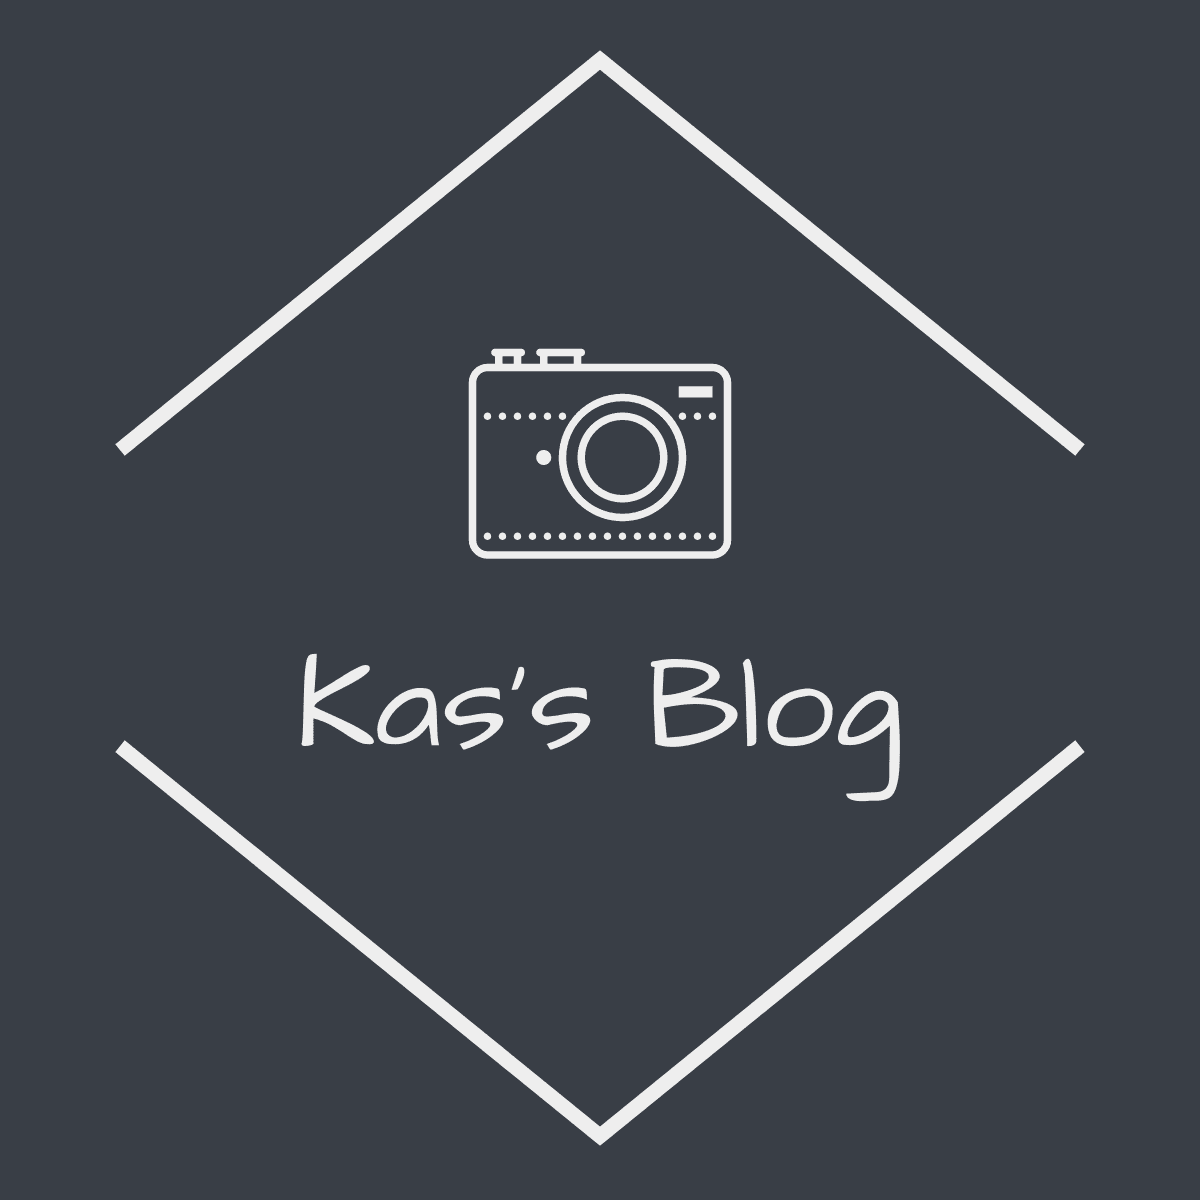
デュアルピクセルCMOS AFとは?Canonの高速AFの仕組みを図解

CanonのDual Pixel CMOS AFを、1画素内のA/Bフォトダイオード、像ずれの計算例、レンズ駆動、撮像時のA+B合成まで独自図で解説。像面位相差AFとの違い、IIや被写体認識の役割、苦手な条件も整理します。
カメラ
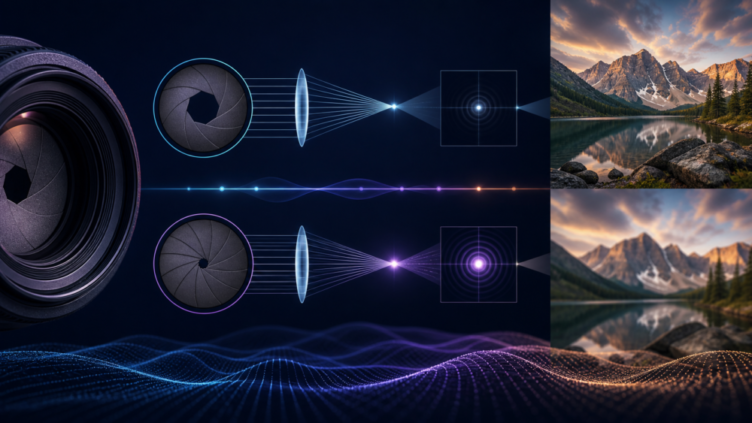
回折現象とは?F値を絞りすぎると写真がぼやける理由

カメラの回折現象を、絞り穴で光が広がる仕組みから図解。F16・F22を避けるべきか、被写界深度とのトレードオフ、適切なF値の決め方を解説します。
カメラ

カメラのダイナミックレンジとは?段数の意味と白とび対策

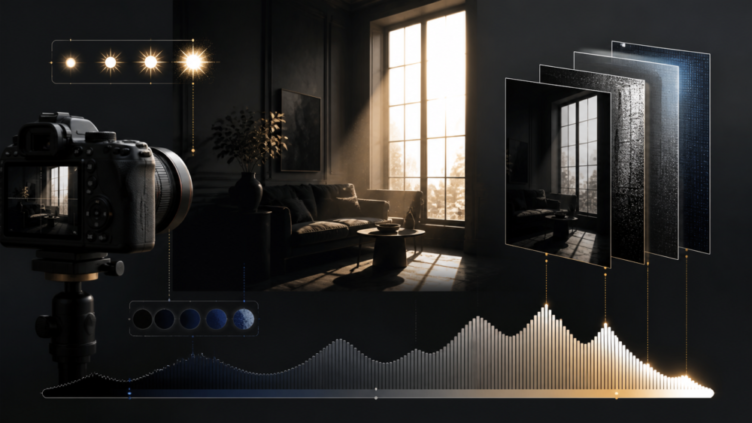
カメラのダイナミックレンジを、段数と明るさ比の計算例で解説。白とび・黒つぶれの記録と表示の違い、ISOやRAWの役割、HDR合成とHDR表示、撮影条件に応じた対策を整理します。
カメラ

焦点距離と画角の違いとは?APS-Cの35mm判換算を図で理解する

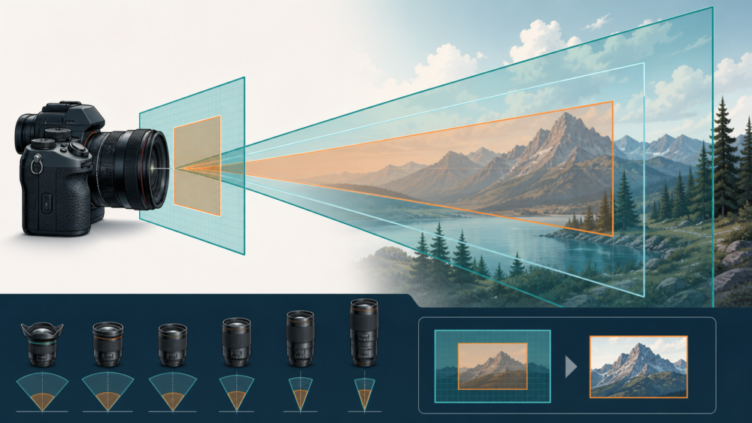
焦点距離と画角の違い、APS-Cの35mm判換算、クロップファクターを図解。同じ50mmでも写る範囲が変わる理由と、撮影位置・構図・遠近感の関係を整理します。
カメラ

フォーカススタッキングとは?撮影からPhotoshopの深度合成まで

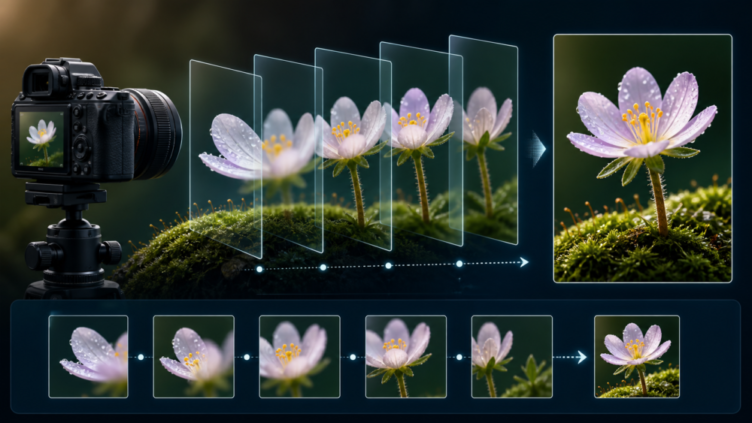
フォーカススタッキングの仕組みと撮影方法を解説。ピント位置の移動幅・枚数の決め方、Photoshopの深度合成手順、Canon DPPや専用ソフトの選び方、合成失敗と再撮影の判断まで整理します。
カメラ

カメラの測光モードとは?評価・中央重点・スポット測光の違いと使い分け

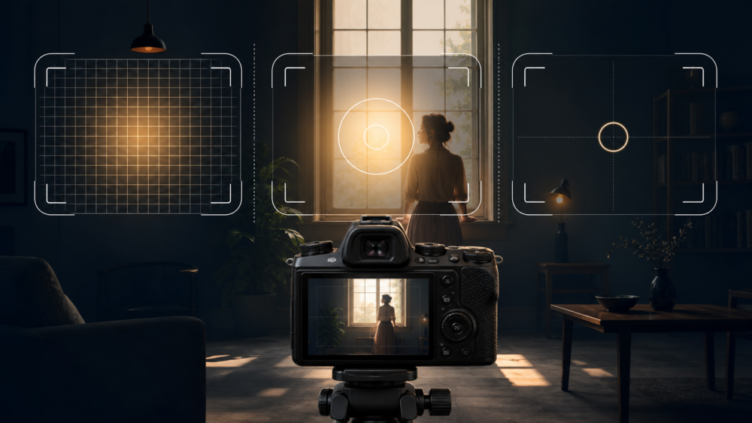
カメラの評価測光、中央部重点測光、部分測光、スポット測光の違いを図解。逆光や舞台、白・黒い被写体での選び方と、AEロック・露出補正の使い分けを整理します。
AI研究・論文解説

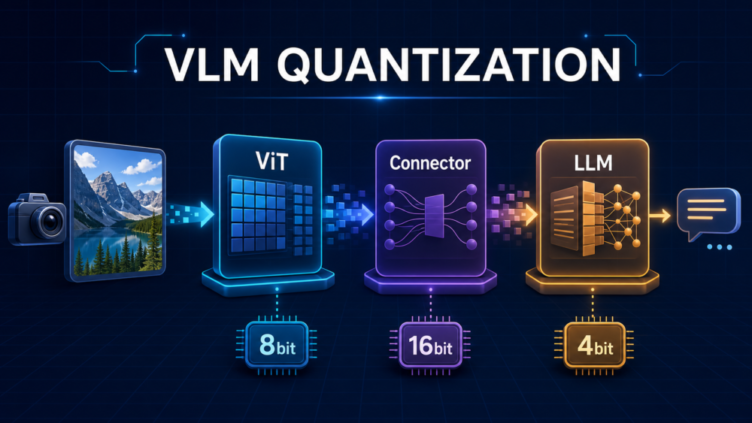
VLMはどこを量子化すべき?ViT・Connector・LLMの感度を論文から解説

VLMはどこを量子化すべきか。BLIP-2とLLaVAをGPTQ・AWQで比較した論文から、ViT、Connector、LLMのタスク別感度、bit配分、評価手順を解説します。
AI研究・論文解説

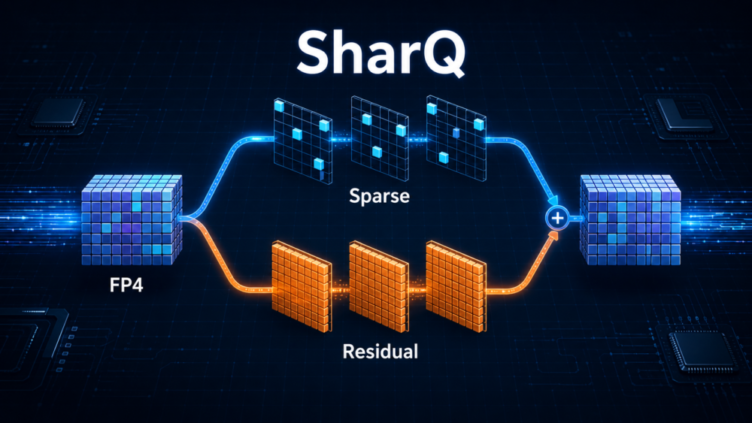
FP4量子化とactivation sparsityを両立するSharQを解説

SharQはLLMのactivationを疎なFP4本体と密なFP4残差へ分け、量子化誤差とsparsity損失を同時に補います。4:8 in-pairs、2経路GEMM、精度・速度、Blackwell依存の制約を原論文から解説します。
AI研究・論文解説

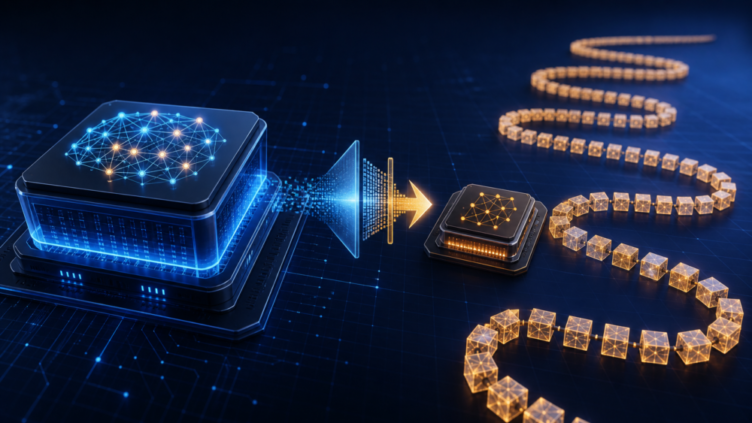
量子化するとLLMは遅くなる?推論tokenが増えるReasoning Token Inflationを解説

LLMをINT4へ量子化して1トークンの生成が速くなっても、推論tokenが増えると総時間は延びる場合があります。Reasoning Token Inflation論文からCTIR、実験結果、対策、評価指標を解説します。
カメラ

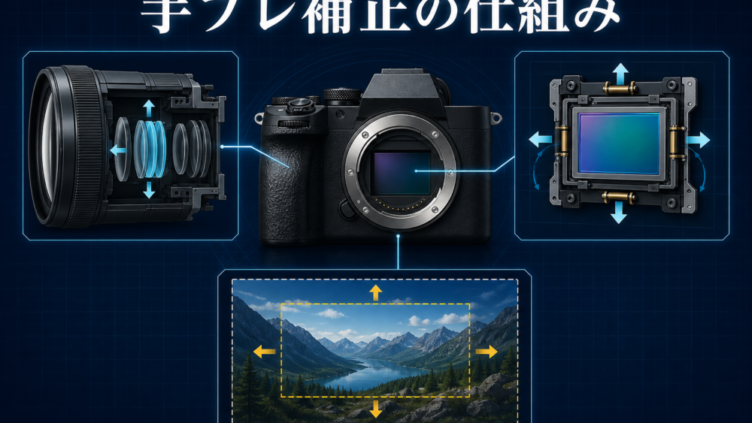
手ブレ補正の仕組みとは?レンズ内IS・IBIS・電子補正の違い

レンズ内手ブレ補正、ボディー内IBIS、動画電子補正の違いを図解。5軸や補正段数の意味、被写体ブレとの見分け方、撮影場面別の選び方を整理します。
スポンサーリンク