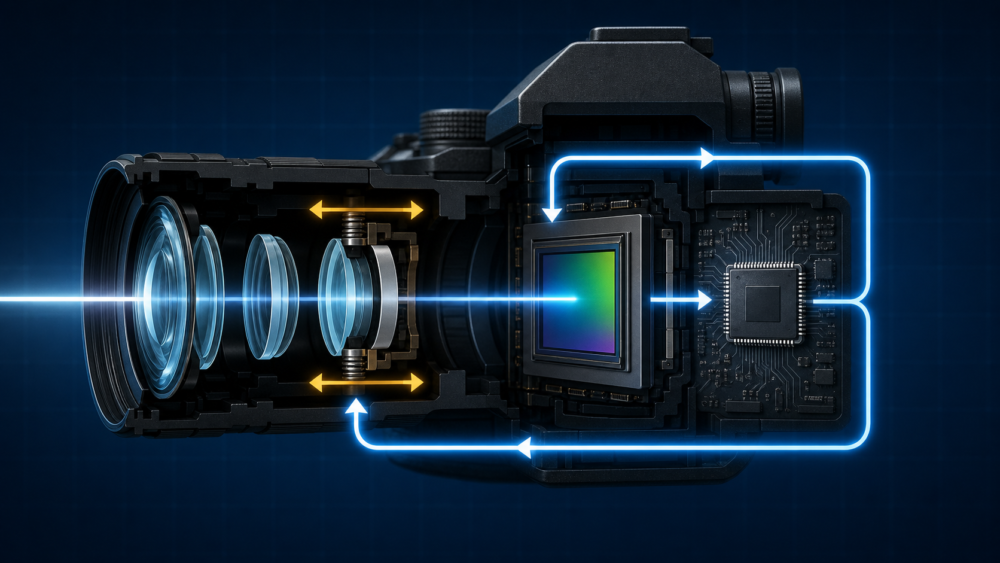
カメラのAF(オートフォーカス)は、センサー信号からピントの状態を評価し、フォーカスレンズ(ピント合わせのためにレンズ内で移動する光学群)を動かし、もう一度測る制御システムです。撮影時に光が像を結ぶ位置を調整することで、狙った被写体を鮮明に写します。
処理を大きく分けると、次の4段階になります。
- 画面内のどこへ合わせるか決める
- その領域の像ずれや鮮鋭度(細部や輪郭のはっきりした度合い)を評価する
- 測定結果や、位置を変えた前後の比較からレンズの動かし方を決める
- レンズを動かして再測定し、停止または追従する
AFの意味と撮影時の基本操作を知りたい場合は、オートフォーカス(AF)とは?ピント合わせの基本と使い方から読むと、操作と原理を結び付けやすくなります。本記事では主に位相差AFとコントラストAFを扱い、レンズの光路から、センサー信号の評価、レンズの調整までを図解します。
メーカーごとに実装は異なり、評価式や制御係数の多くは公開されていません。以下は、メーカー公式資料と公開研究から一般化できる処理モデルです。特定機種が同じ計算を行っているという意味ではありません。
AFは対象・評価・駆動に分けると理解しやすい
AFを対象・評価・駆動という三つの役割に分け、評価の段階は方式ごとに整理します。
| 問い | 主な処理 | 出力 |
|---|---|---|
| どこへ合わせるか | AFポイント、ゾーン、被写体候補の選択 | ROI(評価対象領域) |
| ピントの状態はどうか(位相差AF) | 二系統の像信号のずれを評価 | 像ずれと、それに基づく調整方向・量の推定、信頼度 |
| ピントの状態はどうか(コントラストAF) | 選んだ領域の鮮鋭度を評価 | 現在位置での評価値。レンズ位置を変えて比べ、ピークを探す |
| どう動かすか | レンズ位置、駆動特性、過去の測定値を使った制御 | モーターの移動量と速度 |
ROI(Region of Interest:処理対象として切り出す領域)は、ユーザーが指定した1点の場合もあれば、ゾーン内からカメラが選ぶ場合もあります。ここで対象領域を間違えると、測距計算が正しくても意図した被写体には合いません。
AF-S・AF-Cなどのフォーカスモードは、合焦後に固定するか、合わせ続けるかという動作の設定です。一方、NikonのAFエリア解説では、どのフォーカスポイントを使うか、その選び方をAFエリアモードとして説明しています。組み合わせに制約のある機種もありますが、「動作」と「場所の選択」を区別すると役割が整理できます。撮影場面に応じた設定は、AFモードとフォーカスエリアの使い分けで詳しく扱っています。
NikonのAFシステム解説も、対象の検知、距離の把握、光学系の駆動という順でAFを説明しています。AF性能はセンサー方式だけでは決まらず、領域選択、演算、レンズ通信、モーター制御を含むシステム全体で決まります。
AF全体の処理フロー
半押しやAF開始ボタンなどでAFを動かした後の一般的な流れは、次のように表せます。操作の割り当ては機種や設定によって異なります。
- 撮像またはAF用センサーから信号を取得する
- AFエリア、選択した測距点、被写体検出の結果などに応じてROIを決める
- ノイズや明るさを考慮し、測距に使える特徴を抽出する
- 位相差またはコントラストからピント評価値を計算する
- 結果の信頼度が低ければ、領域変更やレンズ探索を行う
- レンズの目標位置、移動方向、速度を決める
- フォーカスレンズを駆動する
- 再測定し、許容範囲なら合焦、外れていれば処理を続ける
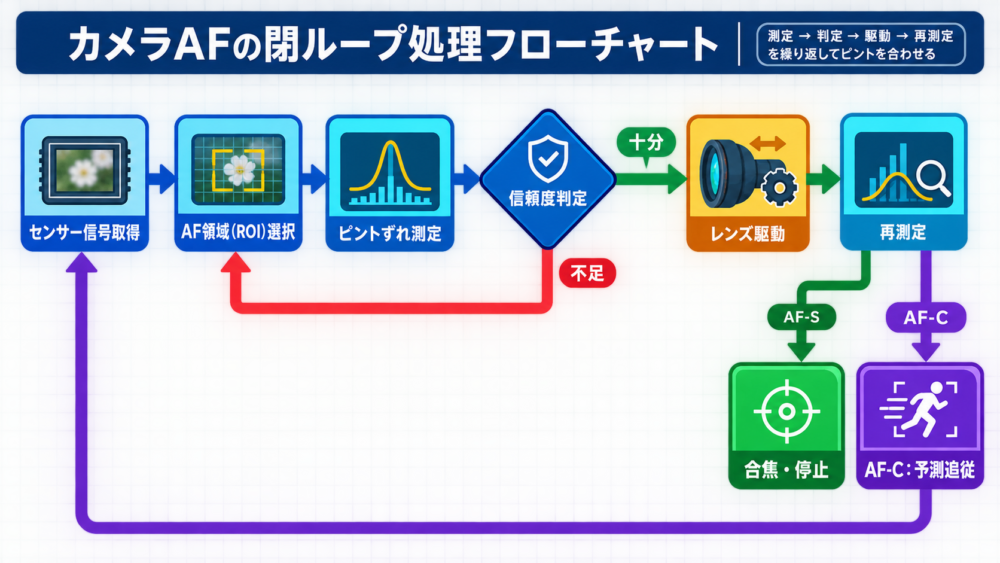
図の「ピントずれ測定」は、方式ごとのピント状態の評価をまとめた表現です。コントラストAFでは、鮮鋭度の評価とレンズ移動を繰り返して合焦位置を探します。AF-Sの停止は合焦を確認できた場合を示し、AF-CではAFを動作させている間、測定と調整を続けます。
ピントが合うとは、撮像面に像が結ぶこと
方式の違いを見る前に、レンズの後ろで起きることを整理します。被写体の一点から届いた光は、レンズの異なる場所を通り、像側の一点へ集まります。その結像位置が撮像面(センサーが光を受ける面)と一致するのが、理想化した合焦状態です。
結像位置が撮像面から前後へ外れると、一点からの光が撮像面上では広がって届きます。この広がりがぼけを生みます。レンズ全体またはフォーカスレンズ群を動かすのは、選んだ被写体の像が撮像面で結ぶようにするためです。Canon:カメラのしくみって?
| 像側での位置関係 | 撮像面で受ける光 | 写る輪郭 |
|---|---|---|
| 撮像面より手前で集まる | 集まった後、再び広がった光 | ぼける |
| 撮像面で集まる | 一点近くに集まった光 | 鮮明になる |
| 撮像面より奥で集まるはずの状態 | 集まりきる前の光 | ぼける |
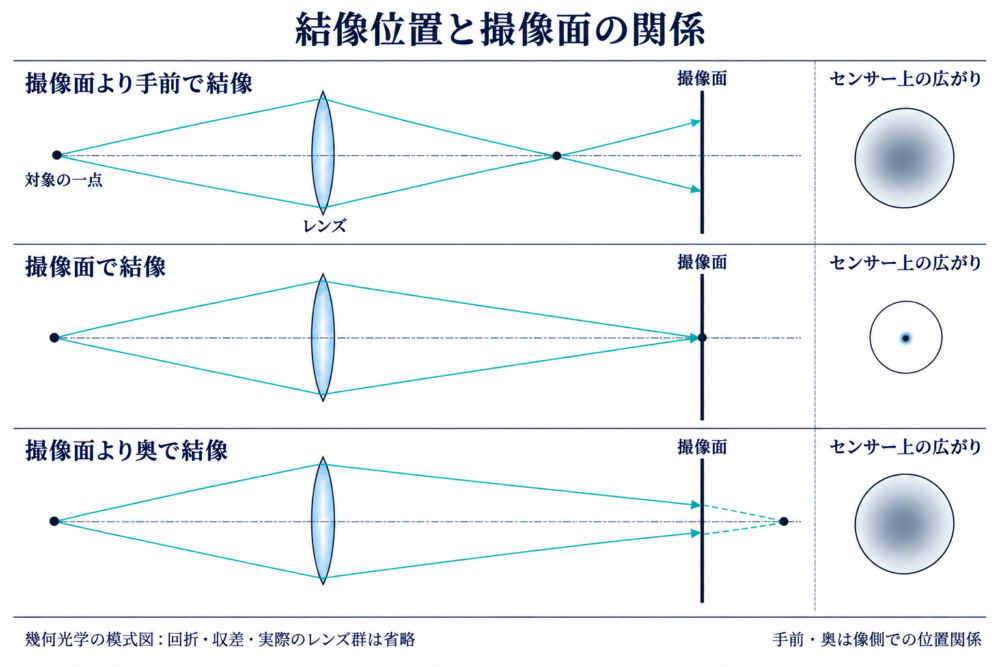
黒点は結像位置を表します。撮像面の奥に延びる破線は、センサーがなければ光が進む仮想的な延長です。
ここでの「手前・奥」はレンズの後方にある結像位置と撮像面の関係です。被写体側で使う前ピン・後ピンの呼び方とは区別してください。図では複数枚のレンズを単純化し、回折・収差・画素の大きさを省いています。実際の光は、合焦しても数学的な一点になるわけではありません。
専用AFセンサー方式:撮像センサーとは別の場所で測る
一眼レフの光学ファインダー撮影で使われる代表的な位相差AFは、写真を記録する撮像センサーと、ピントを測る専用AFセンサーを分けた構造です。ここでは、この方式を「専用AFセンサー方式」と呼びます。
撮影レンズを通った光の一部を、メインミラーの透過部とサブミラーなどでAFモジュールへ導きます。モジュール内では、撮影レンズの瞳の異なる領域を通った光を分離用の光学系で受け、二つの像を専用センサー上へ作ります。二像の間隔が合焦時の基準からどちらへ変化したかを測ることで、レンズを動かす方向と量を推定します。Canon:デジタル一眼レフカメラの技術、Canon:位相差AFの原理
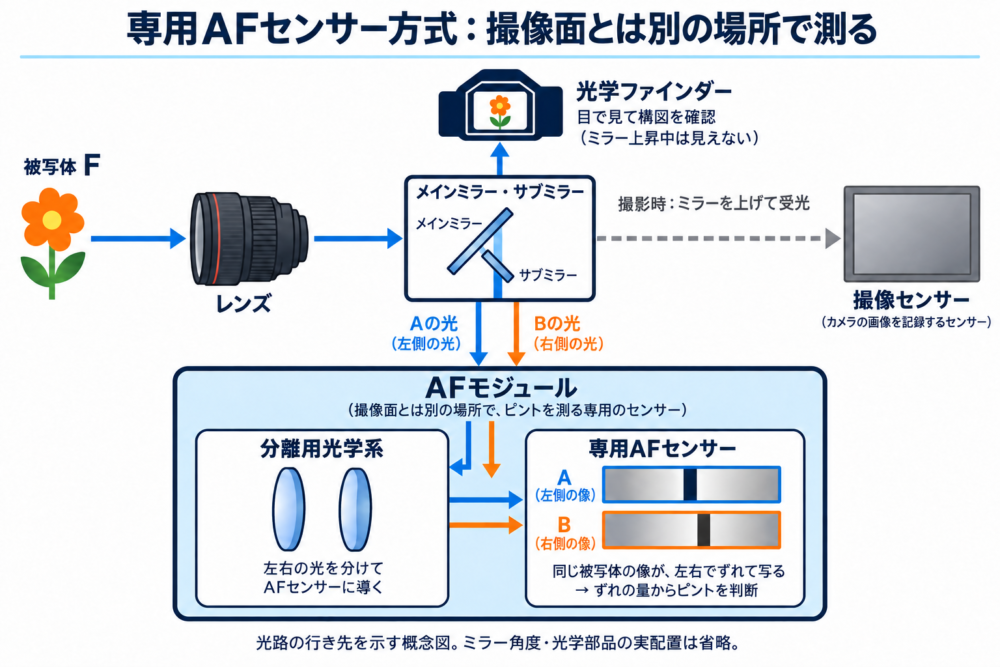
図の矢印は光の経路の概要を示し、ミラーの角度や光学部品の配置を再現したものではありません。AFモジュールの結像条件と撮像面の関係を校正する必要があります。また、一般的な可動ミラー式一眼レフでは、ミラーを上げるライブビュー時に同じ専用AF光路をそのまま使えるわけではありません。
像面位相差AF:撮像センサー上で二系統の信号を得る
像面位相差AFは、写真を記録する撮像センサー上で位相差検出用の信号を得る方式です。撮像面とは別のAFモジュールへ光を分岐させる構造とは、測定する場所が異なります。ミラーレスだけでなく、対応する一眼レフのライブビューにも使われます。
撮像面の位相差検出画素や、一つの画素内を分割した受光部などを使って、瞳の異なる領域を通った光に対応する信号を取り出します。CanonのDual Pixel CMOS AFは、一つの画素に二つのフォトダイオード(光を電気信号へ変える受光部)を持たせる実装例です。像面位相差AFのすべてがこの画素構造というわけではありません。Canon:Dual Pixel CMOS AF技術発表
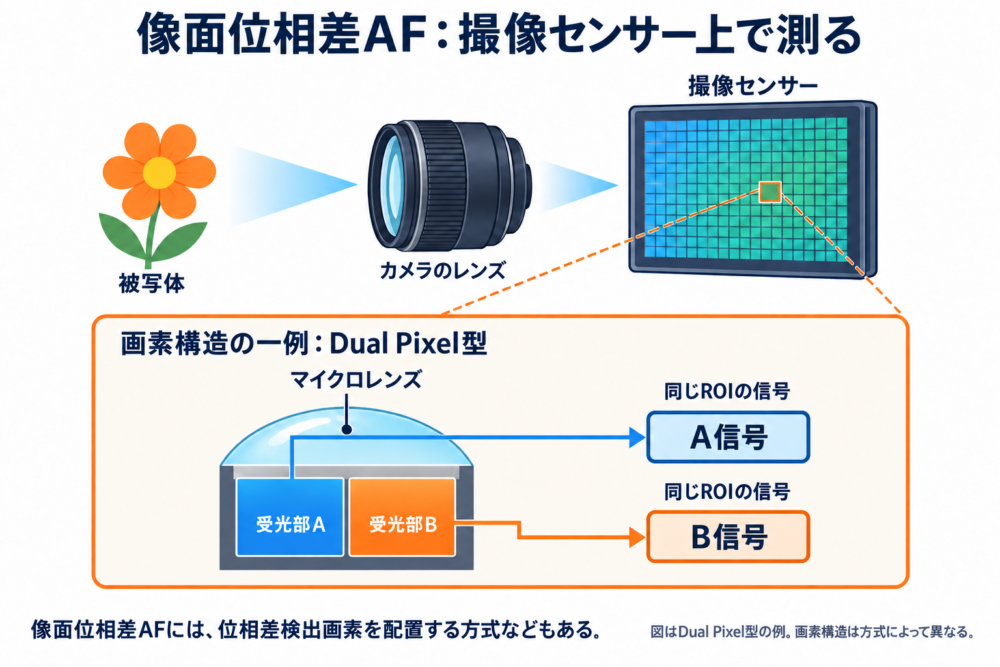
図の画素拡大はDual Pixel型の一例です。A/Bは瞳の異なる領域に対応する信号であり、写真の左半分と右半分ではありません。画素構造、A/Bの読み出し、撮影時の合成については、デュアルピクセルCMOS AFとは?Canonの高速AFの仕組みを図解で詳しく扱っています。
| 比較軸 | 専用AFセンサー方式 | 像面位相差AF |
|---|---|---|
| 測定する場所 | 撮像センサーとは別のAFモジュール | 撮像センサー上 |
| 二系統の信号を得る構造 | 分離用光学系と専用受光部 | 位相差検出画素・分割受光部など |
| 代表的な利用場面 | 一眼レフの光学ファインダー撮影 | ミラーレス、対応一眼レフのライブビュー |
| 構造に伴う制約 | AF側と撮像側の結像関係を合わせる必要がある | 画素配置・読み出し・入射光の条件に左右される |
| 共通する計算 | 二系統の対応を探し、像ずれをレンズ駆動へ換算する | 二系統の対応を探し、像ずれをレンズ駆動へ換算する |
撮像面で測れることは別光路との位置関係を減らせる利点ですが、画素やレンズに応じた補正・信号処理まで不要になるわけではありません。
二方式に共通する位相差AFの信号処理
ここからは、光を取り出す構造と分けて、得られた二系統の信号をどう比較するかを説明します。処理の順序やフィルターは製品ごとに異なるため、以下は公開資料に基づく説明モデルです。
1. 同じ領域のA/B信号を取り出す
選択したROI内で、撮影レンズの射出瞳(レンズ後方から見える光束の出口)の異なる領域を通る光を、AとBの信号として扱います。二つに分けるのは光束であり、同じ被写体の輪郭が両方の信号に現れます。
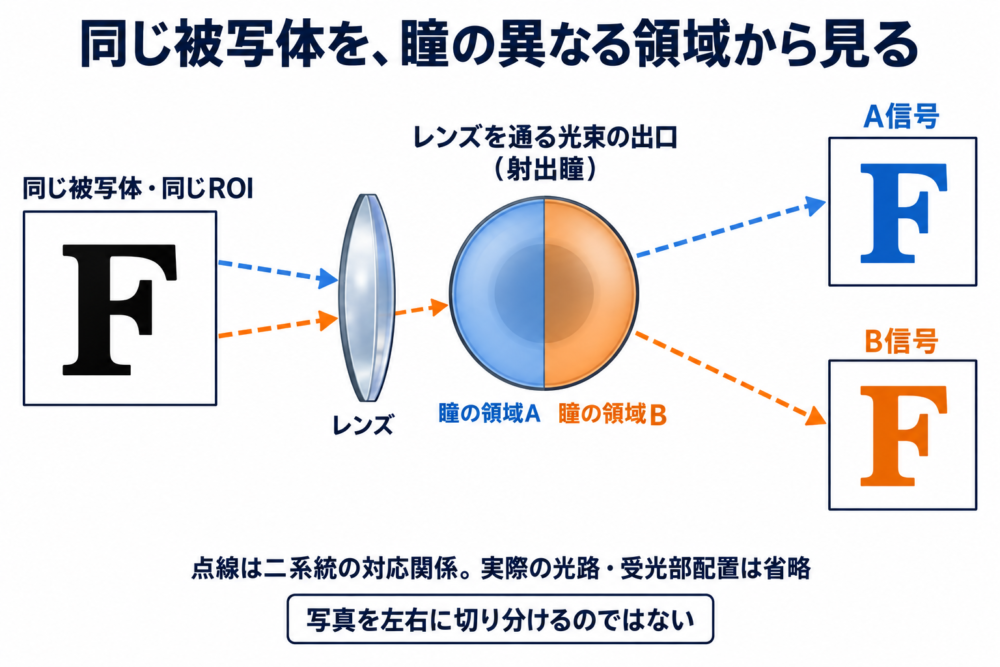
点線は情報の対応関係を示します。実際の光線の経路や、専用AFセンサーと撮像面の配置は前の二節で区別したとおりです。
2. 加算・平均化と平滑化で信号を整える
暗所などで細かなノイズが重なると、同じ輪郭をA/Bのどちらにも見つけにくくなります。そこで、複数の信号をまとめたり、近隣の値を平均したりしてから照合する方法があります。これらは主に前処理であり、輪郭そのものを取り出す特徴抽出とは役割を分けて考えると理解しやすくなります。
行方向の加算・平均化は、横方向のずれを測りたい場合に、同じx位置の値を複数行から集め、一本の横方向信号へまとめる処理です。A画像内で平均し、B画像内でも同じように平均します。AF用の二信号をA+Bへ合成する処理とは異なります。
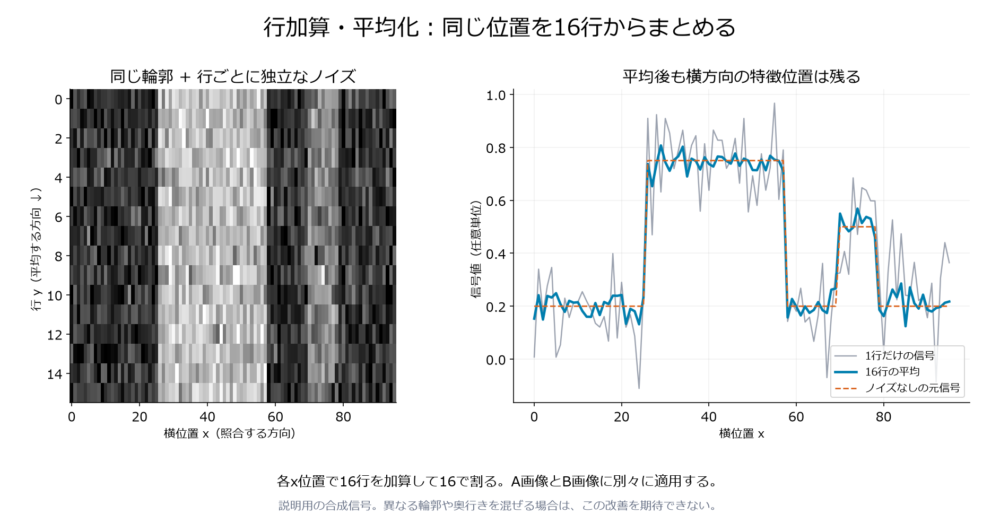
図は同じ輪郭と独立したノイズを持つ合成信号の計算例です。加算した後に行数で割ると平均になり、元の信号と同じ尺度で比較できます。Canonの公開特許US11653091B2にも、A/B画像に縦方向の行加算平均を適用してノイズの影響を減らす例があります。これは実装例の根拠であり、全機種の処理を示す資料ではありません。
平均する行の間で被写体の距離や輪郭位置が違えば、必要な特徴も混ざります。そのため、広くまとめるほどよいわけではなく、ROIや集約方向の選び方が重要です。
平滑化は、近くの値を平均して信号の細かな変動を抑える処理です。移動平均やガウシアンフィルター(近い値を大きく重み付けする平均化)が例になります。強く平滑化すると細い模様まで失われるため、ノイズ低減と特徴の保存にはトレードオフがあります。
3. 差分やDoGで対応する特徴を取り出す
信号が整ったら、輪郭などの共通する特徴を強調します。隣接位置の差分を取ると、明るさがほぼ一定の部分より、明暗が切り替わる位置が目立ちます。
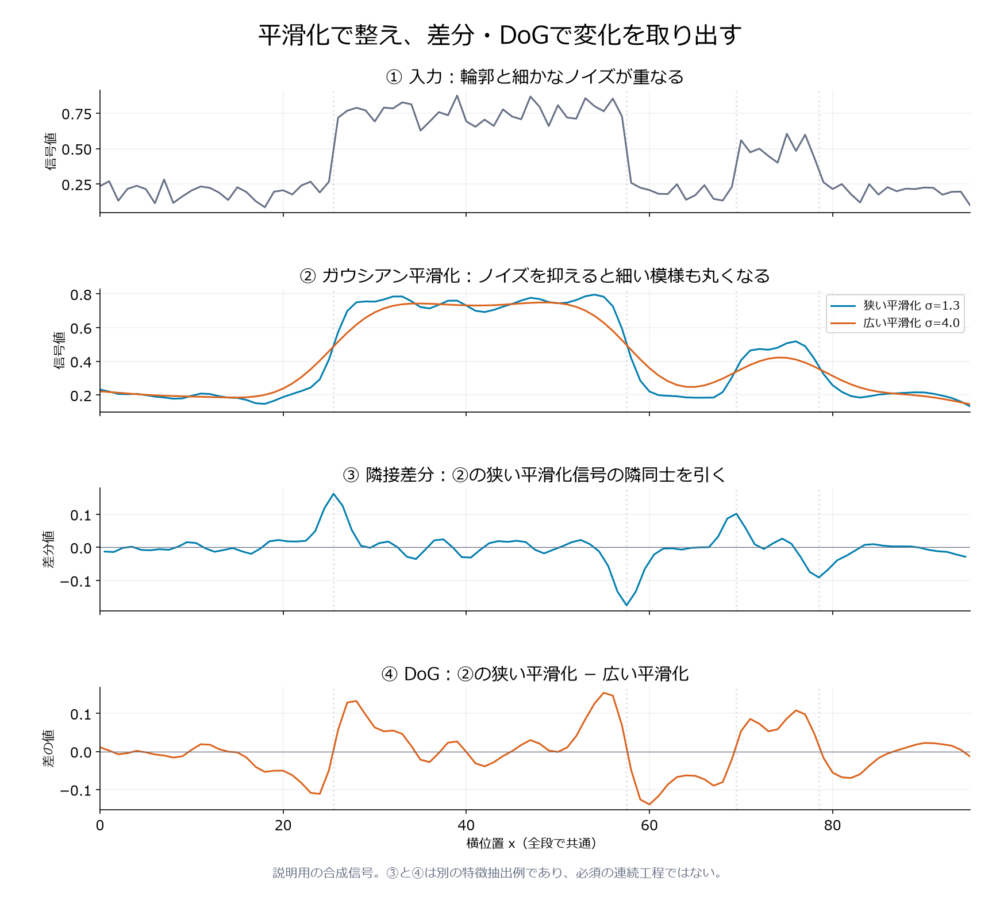
図は、同じ合成信号に対して「ガウシアン平滑化」「平滑化後の隣接差分」「ぼかし幅の異なる二信号の差」を計算したものです。図中のσはガウシアンフィルターの広がりを表す標準偏差で、単位はサンプルです。最後の処理がDoG(Difference of Gaussians)です。差分とDoGは別々の例であり、必ず順に適用するという意味ではありません。
Jangらの研究では、DoGなどで有効な特徴を選び、位相相関で画像の移動量を求めています。図はその論文の実験結果や実装を再現したものではなく、前処理と特徴抽出の違いを説明する独自の計算例です。
| 処理 | 何をまとめる・強調するか | 注意点 |
|---|---|---|
| 行加算・平均化 | 同じ位置の複数行をまとめる | 異なる奥行きや輪郭を混ぜると対応が曖昧になる |
| 平滑化 | 近隣の値を平均して細かな変動を抑える | 強すぎると細い特徴も失う |
| 差分・DoG | 明暗の変化や特定の幅の構造を取り出す | ノイズやフィルター幅の影響を受ける |
4. SADの谷から像ずれを求める
A/B信号の片方を少しずつずらし、どのずらし量で最もよく一致するかを探します。一致の評価方法には相互相関などがあります。ここでは、計算が見える例としてSAD(Sum of Absolute Differences:対応する値の差の絶対値の総和)を使います。
SADは不一致の大きさです。相関値を最大化する説明なら「山」を探しますが、SADでは最小の「谷」を探します。この二つを同じ向きの指標として扱うと、図の読み方が逆になります。
ずらし量をdとすると、固定した比較範囲で SAD(d) = Σ |A(x) − B(x+d)| と計算します。比較するサンプル数をそろえるのは、重なりが小さいだけの候補が有利になるのを防ぐためです。例えばAが [0, 2, 5, 2, 0]、Bの比較部分が [0, 0, 2, 5, 2] ならSADは10、一致する位置で [0, 2, 5, 2, 0] になれば0です。これは説明用の配列で、実測値ではありません。
5. 谷の形と競合候補から信頼度を判断する
最小値が見つかっても、その位置を一意に決められるとは限りません。次の図では、合成したA/B信号から、候補ごとのSADを実際に計算しています。
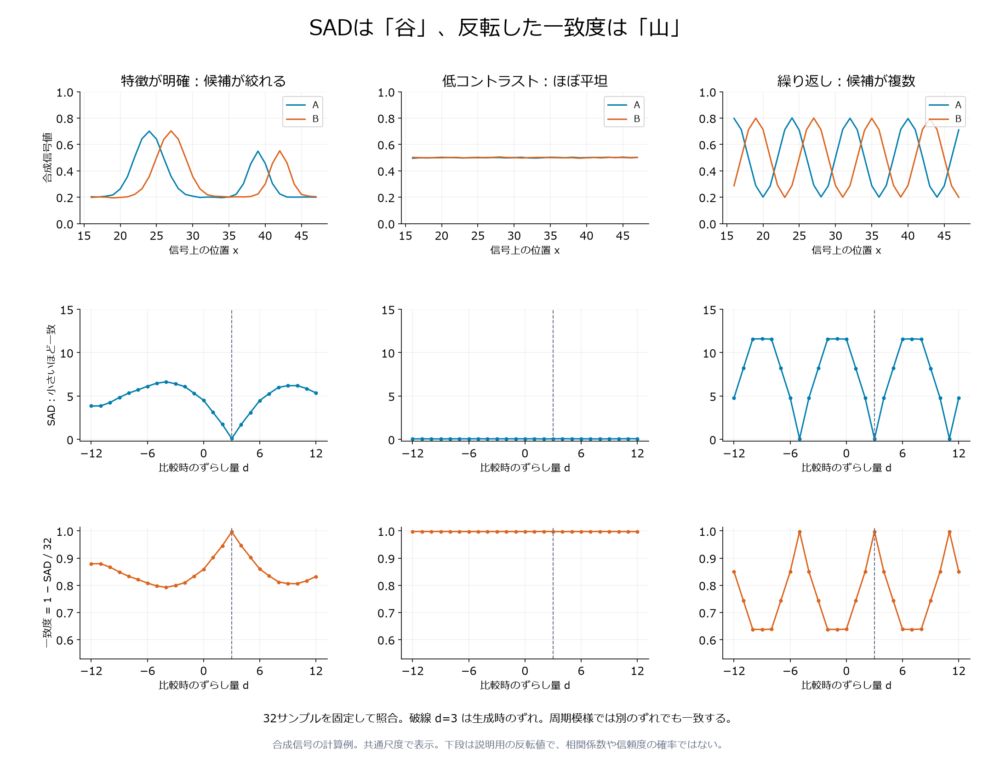
上段は比較するA/B信号、中央段はSADの谷、下段は見方をそろえるために 一致度 = 1 − SAD / C と反転した山です。Cは全条件で共通の固定尺度とし、各曲線をそれぞれ最大・最小で引き伸ばしていません。下段は説明用の変換で、正規化相互相関やメーカーの信頼度スコアではありません。
| 曲線の状態 | 読み取れること | 判断で気を付ける点 |
|---|---|---|
| 一つの谷が明確 | ずらし量を絞り込みやすい | 他の候補との差と信号の質も確認する |
| ほぼ平坦 | ずらしても差が変わらず、位置の手掛かりが弱い | SADが小さいだけでは高信頼といえない |
| 同程度の谷が複数 | 繰り返し模様などで複数の位置が一致する | 一つの谷が鋭くても候補を一意に決めにくい |
信頼度は「正解確率がそのまま何%」という値とは限りません。谷周辺の傾き、最良候補と別の候補の差、信号の明暗差やノイズなどから、測定を採用できるか判断する指標です。公開特許WO2021041683A1は、SAD最小点の近傍の傾きや平均値との関係を使う例を示しています。ただし、そこで扱う深度システムの実装を一般のカメラへそのまま当てはめるものではありません。
なお、この図の横軸は信号を比較するときのずらし量です。後で説明するコントラストAFの探索ではレンズ位置を変えるため、二つの「山」の横軸は異なります。
6. 像ずれをレンズ駆動量へ換算して再測定する
得られたずらし量は、レンズの種類、現在位置、光学系の校正情報などを使って目標レンズ位置へ換算します。二系統の信号を合焦時の基準位置にそろえると、一方へ外れた場合と反対側へ外れた場合で、特徴位置の左右関係が反転します。
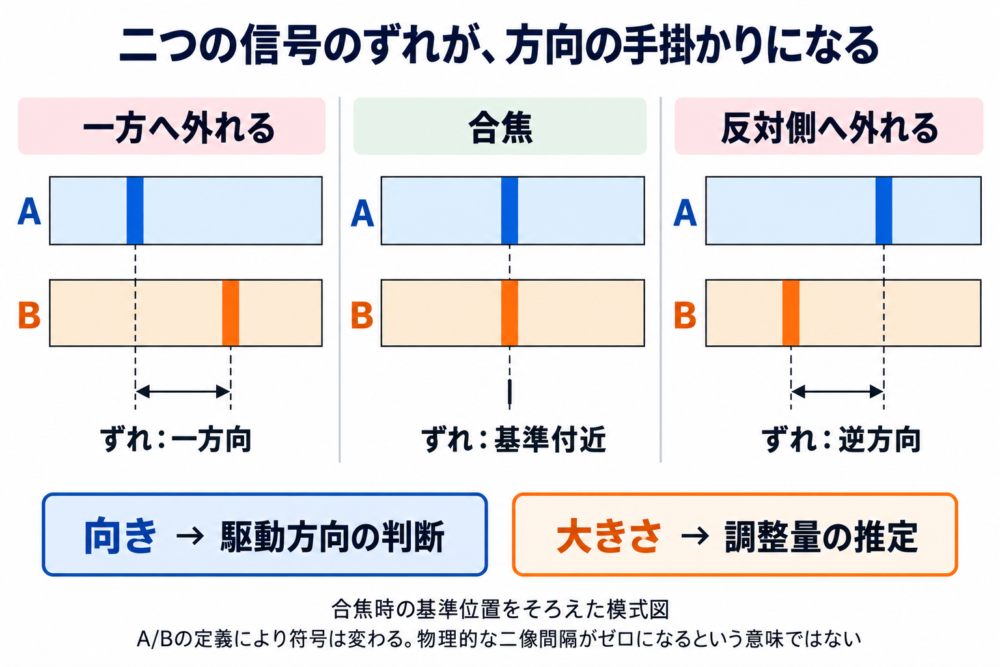
ずれの向きは駆動方向、大きさは調整量を推定する手掛かりです。A/Bやずらし量の定義によって符号は変わるため、SADの横軸の正負をそのまま近距離側・遠距離側と読み替えないでください。
信号図の「重なる」は、合焦時の基準をそろえた表示上の意味です。専用AFセンサー上で二つの像の物理的な間隔がゼロになるという意味ではありません。また、ここで測るのは模様の位置のずれであり、光の波の振動や到着時間を直接測る説明ではありません。
信頼できる像ずれが得られれば、現在位置での測定から大きなレンズ移動の方向を決められます。ただし、対応が曖昧なら別領域で測る、レンズを探索する、測定を保留するなどの対応が必要です。レンズ駆動後も再測定し、許容誤差へ収まったことを確認します。
コントラストAFは「評価値の山」を探す
ピントが外れると細かな模様や輪郭がぼけます。コントラストAFはこの性質を使い、ROI内の鮮鋭度を数値化します。
画像上で明暗がどれくらい細かく変化するかを、空間周波数という見方で表せます。同じ白黒の境界を撮ると、ぼけた画像では境界が広い幅ににじみ、合焦した画像では狭い幅で明るさが変わります。撮像面上で広がった光が隣の画素にも届くため、細かな白黒模様ほど区別しにくくなります。このとき減る細かな変化が、高い空間周波数成分です。
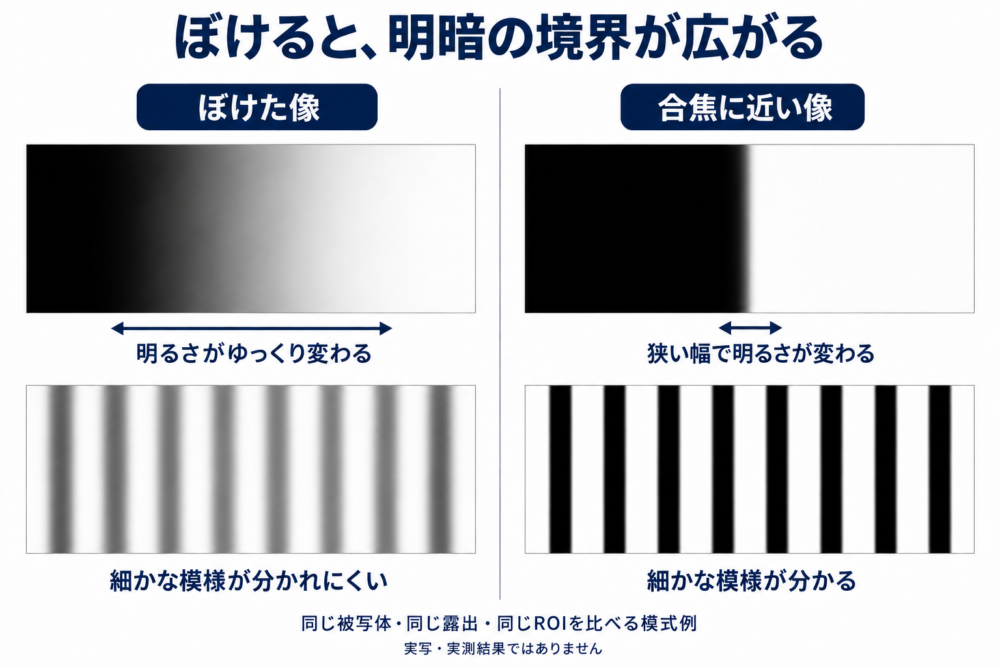
同じ被写体・同じ露出を想定した模式例です。ぼけると境界が広がり、細かな模様の明暗差が小さくなります。
これは画像全体を明るくしたり、撮影後にコントラストを強めたりする話とは区別します。露出と被写体をそろえたまま、レンズ位置の違いによって細部の明暗差がどう変わるかを見ています。
公開研究で使われる代表的な評価方法には、次のようなものがあります。
- 隣接画素の明るさの差を足し合わせる画像勾配
- 輪郭の急な変化に反応するラプラシアン
- DCT(離散コサイン変換)などで得た高周波成分のエネルギー
- ROI内の輝度分散や統計量
たとえば画像勾配なら、横方向と縦方向の輝度差が大きいほど「輪郭がはっきりしている」と評価できます。ただし、細かなノイズも高周波成分を持つため、評価値が高ければ必ず正しく合焦しているとは限りません。実際の処理では、平滑化、ノイズ推定、閾値処理、複数指標の組み合わせなどが必要になります。
XuらのコントラストAF研究は、パッシブAFをROI選択、鮮鋭度測定、ピーク探索の三要素に分けています。低照度ではノイズによる偽ピークが生じやすいため、ノイズ低減と評価式の工夫が必要だと報告しています。
レンズを動かさないと方向が分からない
コントラストAFの評価値は「今の位置がどれくらい鮮明か」を示しますが、通常はピークが手前と奥のどちらにあるかを一回の測定だけでは決められません。そのため、レンズを試しに動かして評価値の変化を調べます。
代表的な探索は山登り法です。
- 現在位置で評価値を測る
- レンズを一定量動かす
- 評価値が上がれば同じ方向へ進む
- 下がれば方向を戻す、または移動幅を小さくする
- ピーク近傍で細かく測り、停止する
例えば、同じROIを見ながらレンズ位置を少しずつ変え、評価値が「低い→上がる→高い→下がる」と変化したとします。下がった時点で直前に高かった領域へ戻し、移動幅を小さくして確かめます。一回の評価では方向が分からなくても、位置を変えた前後の比較なら、山へ近づいたかを判断できます。
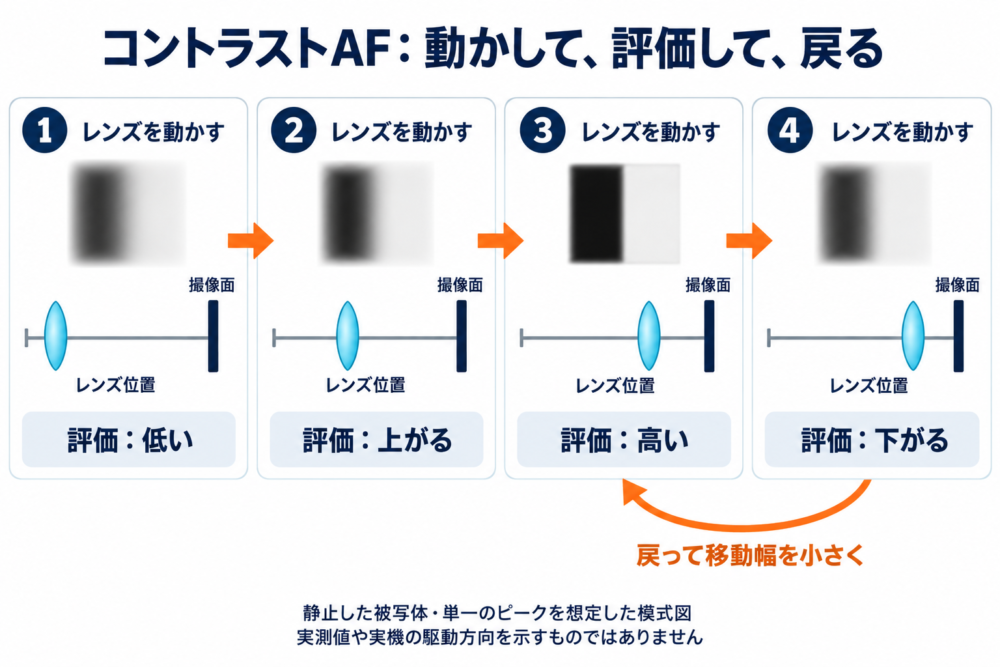
レンズを動かす前後の評価を比較し、評価が高かった付近へ戻って探索の幅を小さくします。
図の探索順は、静止被写体で一つの山が得られる場合の模式例です。横方向はフォーカスレンズの制御位置で、被写体の距離や焦点距離を直接表してはいません。被写体が動く、明るさが変わる、ノイズが大きい場合には、同じ単純な山をたどれるとは限りません。
レンズを前後に微小駆動して評価の変化を確かめる動作は、ウォブリングと呼ばれます。探索中には合焦位置を通り過ぎて戻ることもあり、映像でピントの揺れとして見える場合があります。実際の機種では、過去の測定、レンズ特性、探索範囲の制限などを利用するため、図と同じ順番で全域を走査するとは限りません。
位相差AFとコントラストAFの違い
ここまでの図を整理すると、位相差AFは「同じ位置で得た二系統の像ずれ」、コントラストAFは「レンズ位置を変えたときの鮮鋭度の変化」を利用します。以下の比較図は、その入力と判断の違いをまとめたものです。
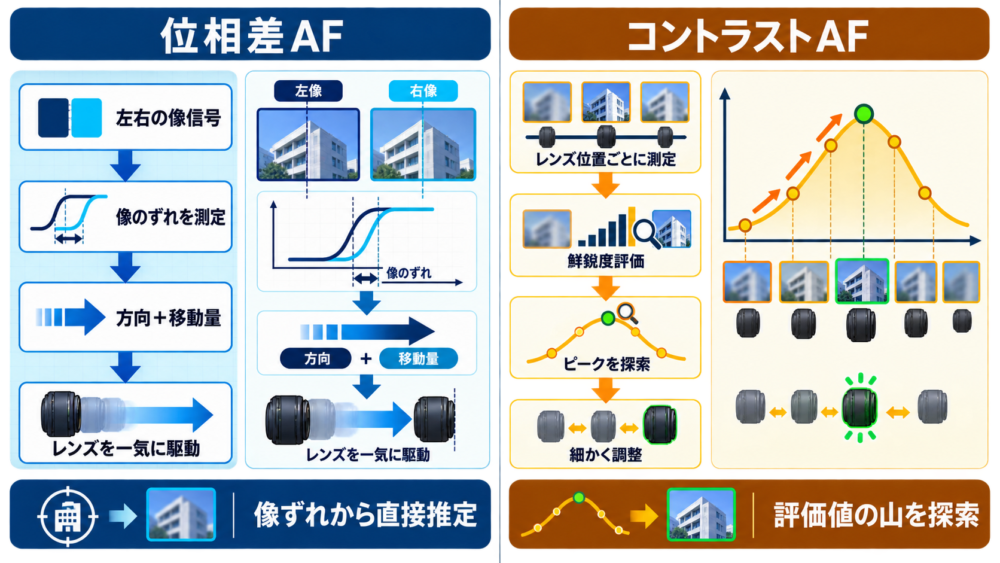
図の「一気に駆動」は、信頼できる像ずれから目標位置へ向けて動かせることを表しています。位相差AFでも、駆動後に再測定し、必要なら追加調整します。
| 比較軸 | 位相差AF | コントラストAF |
|---|---|---|
| 主な入力 | 左右・二系統の像信号 | ROI内の撮像信号 |
| 基本的な推定 | 像のずれから方向と量を求める | 鮮鋭度評価値の最大位置を探す |
| 初回測定で方向が分かるか | 信頼できる位相差を得られれば分かる | 通常は試しに動かして比較する |
| 得意な動作 | 大きなピントずれを素早く詰める | 撮像面上の評価値を使ってピークを探す |
| 主な弱点 | 弱い信号、模様の向き、繰り返し模様、校正誤差 | 探索時間、低コントラスト、ノイズによる偽ピーク |
| 追加条件 | 対応するAF画素・光学系・校正が必要 | 評価中に撮像とレンズ移動が必要 |
「位相差は速く、コントラストは正確」とだけ覚えると、現在のカメラを説明しきれません。センサー構造、読み出し速度、レンズ駆動、低照度処理によって結果は変わります。Canonの公開例のように、位相差で大きく近づけ、コントラストで最終調整するハイブリッド構成もあります。一方、位相差だけで最終合焦まで行う構成もあるため、すべてのカメラが同じ順番で二方式を使うわけではありません。
AFが迷う理由を信号処理から考える
AFが迷いやすい場面には、測距に必要な情報が不足しているか、複数の対応候補が成立するという共通点があります。
| 場面 | 信号処理上の問題 | 起こりやすい動作 |
|---|---|---|
| 無地の壁、霧、低コントラスト | エッジや高周波成分が少ない | コントラスト評価曲線が平坦になる |
| 暗所 | 信号対雑音比が低い | 位相対応が不安定、偽のコントラストピークが生じる |
| 細かな繰り返し模様 | 似た位置合わせ候補が複数ある | 位相差の対応を誤る、信頼度が下がる |
| AF検出方向と同じ向きの単調な線 | 検出方向に有効な明暗変化が少ない | 位相差を測れないことがある |
| 被写体の前を別の物体が横切る | ROI内の対象が入れ替わる | 手前の物体へピントが移る |
絞りを変えたときの被写界深度とピントの見え方は「F値とは?写真撮影の3大要素を解説」で扱っています。AFの測距精度と、撮影画像で許容できるピント範囲は同じ概念ではありません。
まとめ
ピント合わせの出発点は、狙った被写体の像が撮像面で結ぶようにレンズを調整することです。そのずれを測る手掛かりが、位相差AFとコントラストAFで異なります。
- 専用AFセンサー方式は別のAFモジュールで、像面位相差AFは撮像センサー上で二系統の信号を得る
- 位相差AFは、前処理・特徴抽出を経て二信号の対応を探し、像ずれから調整方向と量を推定する
- SADの最小値だけでなく、谷の明確さや競合候補から、測定を採用できるか判断する
- コントラストAFは、レンズ位置を変えながら鮮鋭度の高い位置を探す
どちらの方式でも、測定結果をレンズ駆動へ換算し、動かした後に再測定します。光の結像、信号の比較、レンズの調整をつなげて見ると、AFがピントを合わせる根拠を追いやすくなります。

コメント